HELLO, WORLD. I'M YOU HAN.

Hi!我是由韩

Welcome to Youhan's Workshop

在代码与机械之间,探索更多可能。

认识我
向下探索

ABOUT ME

由 韩You Han

理解需求,统筹软硬件,
把方案推进到实际可用。

你好,我是由韩,北京工商大学机械工程硕士在读,2027 届毕业生。我以机械工程为基础,也参与机器人软件开发,能够结合结构、设备和程序分析问题,推进系统集成与实机验证。

在机械开发中,我具备需求拆解与方案设计能力,能把安装、连接和操作需求转化为结构布局、接口与装配要求;也具备从设计到实物的迭代能力,能够跟进出图、加工与组装,根据实际装配问题修改方案,再通过装配和运行复核改进效果。

面对多种设备协同工作的场景,我具备机电接口统筹与系统集成能力。在机械臂测试台架中,将结构安装、供电、急停和通信连接一起考虑,并通过控制盒、机械臂与相机联调,把装配完成的台架推进到设备可连接、可控制的工作状态。

在软件开发与联调中,我具备跨模块故障定位与修复验证能力,能结合通信报文、控制状态和代码追踪根因,并完成程序修改与实机复测。PICO 项目中,针对“数据仍在发送,录制却中断”的现象,分别处理了归位后有效动作数据缺失、归位等待阻塞和报文超限问题,验证了按键归位过程中的采集连续性。

这些经历让我能够在机械设计与软件联调之间衔接工作:既考虑方案怎样实现,也关注设备运行是否符合需求,并根据验证结果持续改进。

求职方向机械设计 / 机械结构 · 机器人软件 / Python 上位机
毕业 / 求职2027 届 · 意向城市北京
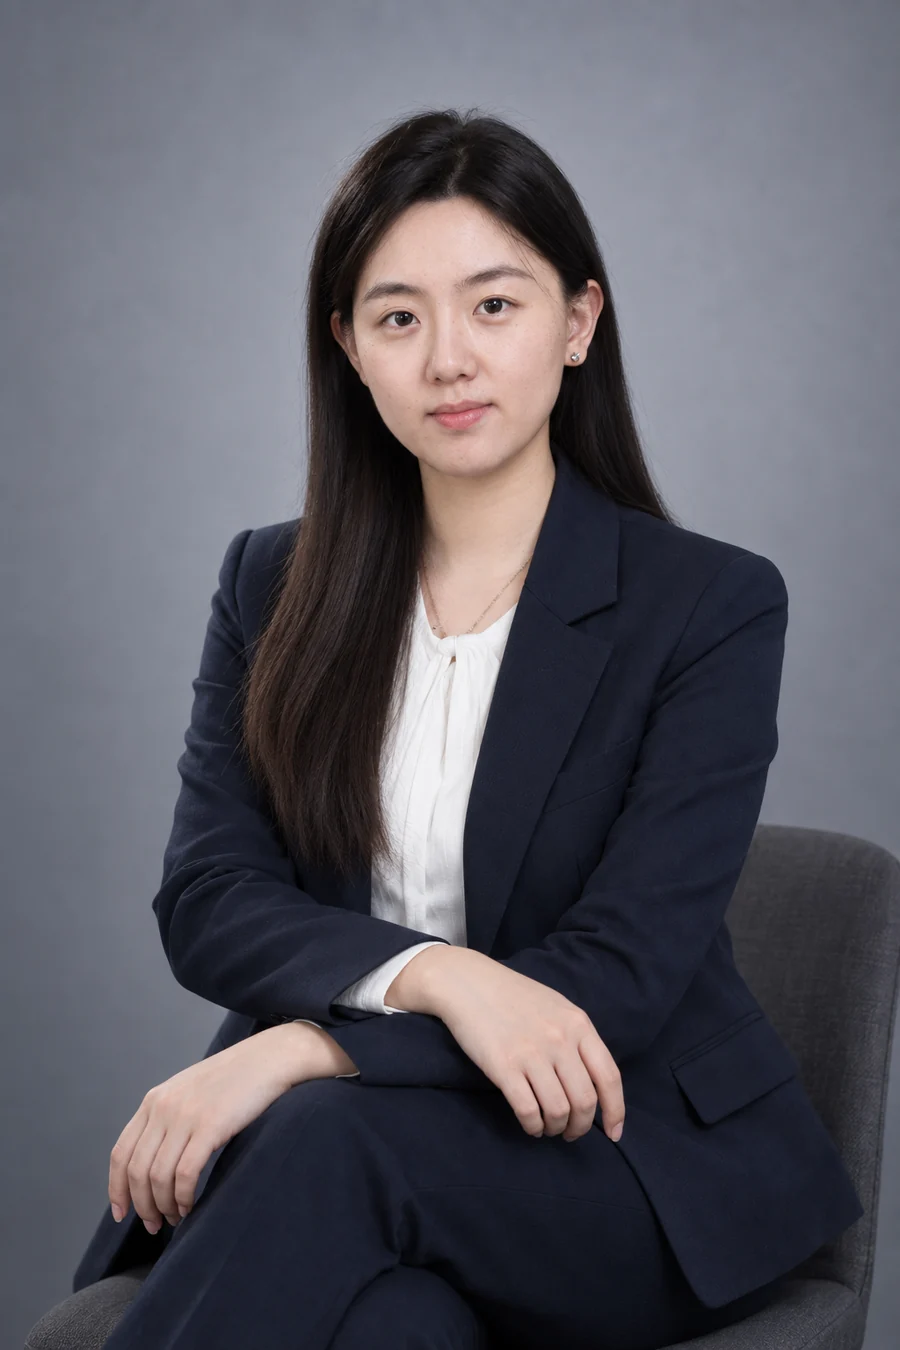
由韩的职业形象照,身着深蓝色西装坐在灰色背景前
YOU HAN学习 · 实践 · 成长

工程实践与科研

Recent Work

把想法落到代码里,也把问题带回真实的设备与模型中。

Python 开发 / 设备联调

PICO 机械臂遥操作
与数据发送

在既定架构下开发遥操作数据打包与发送功能,参与机械臂控制调试、侧装适配和采集链路故障修复。

  • Python
  • UDP / JSON
  • Unity / C#
我的工作
  • 开发 State/Action 数据打包与 UDP 发送功能,修复归位后右臂 Action 缺失。
  • 将按键触发的 Home 归位改为非阻塞流程,统一收发两端包长限制,解决录制中断。
  • 参与厂商 MIT 模式切换及参数调试,完成侧装初始化位姿、控制映射配置与联调。
  • 使用 Unity/C# 为 PICO 增加目标 IP 的键盘输入功能。
02 / MECHANICAL DESIGN作品集 · 结构设计
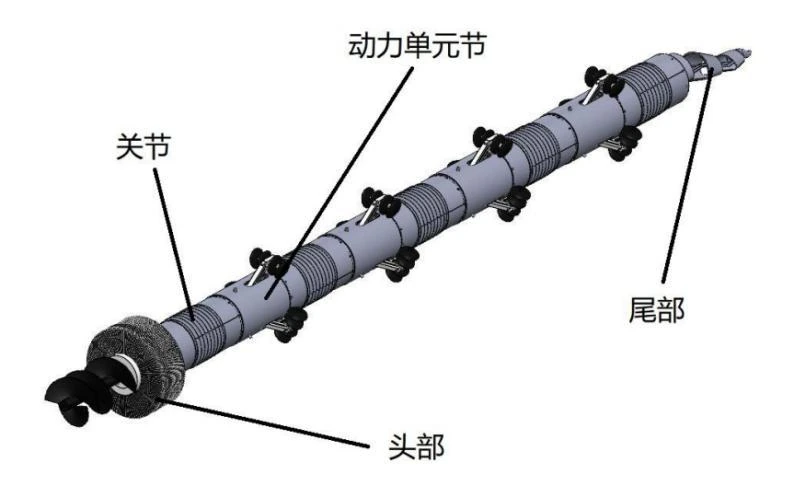
蛇形管道机器人的三维结构模型,标注头部、关节、动力单元节与尾部查看完整图片 ↗

机械设计 / 样机装配

蛇形管道清淤机器人
机构设计与装配

面向狭窄管道中的移动与清淤需求,负责机械方案、三维建模与工程图绘制,并开展样机装配调试。

  • 机构设计
  • 三维建模
  • 工程图 / 装配
我的工作
  • 作为结构负责人,承担整机机械方案设计、建模、出图与装配调试。
  • 围绕关节转弯设计自动脱齿方案,通过机械离合兼顾转弯与齿轮过载保护。
  • 设计三向可伸缩辅助轮机构,结合弹性橡胶轮考虑管壁接触与攀爬附着。
03 / MATERIALS作品集 · 仿真分析
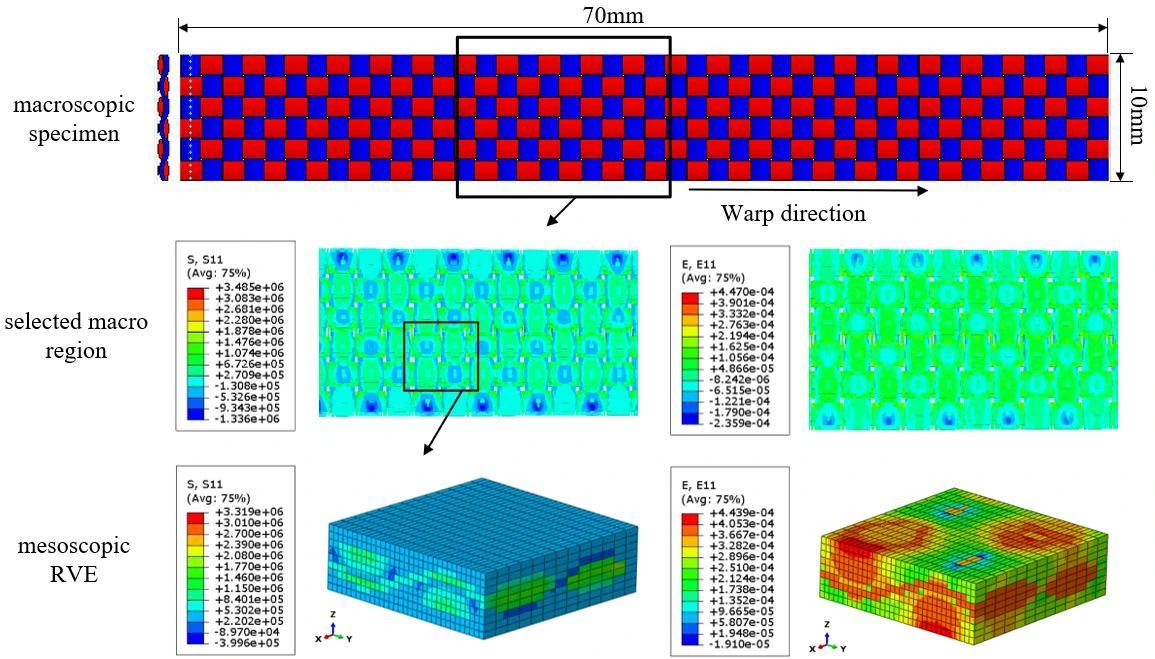
PVC 涂层织物宏细观模型与仿真结果查看完整图片 ↗

材料研究 / Python 自动化

PVC 涂层织物
多尺度性能研究

建立材料细观模型,编写 Python 脚本设置周期性边界条件与材料属性,完成多工况计算。

  • ABAQUS
  • Python
  • 细观建模
研究进展

2025.11 — 2026.06 · 学生负责人

通过脚本自动设置周期性边界条件和各向异性材料属性,开展多工况仿真分析。

第一作者论文 · 审稿中

04 / MECHANICS作品集 · 仿真分析
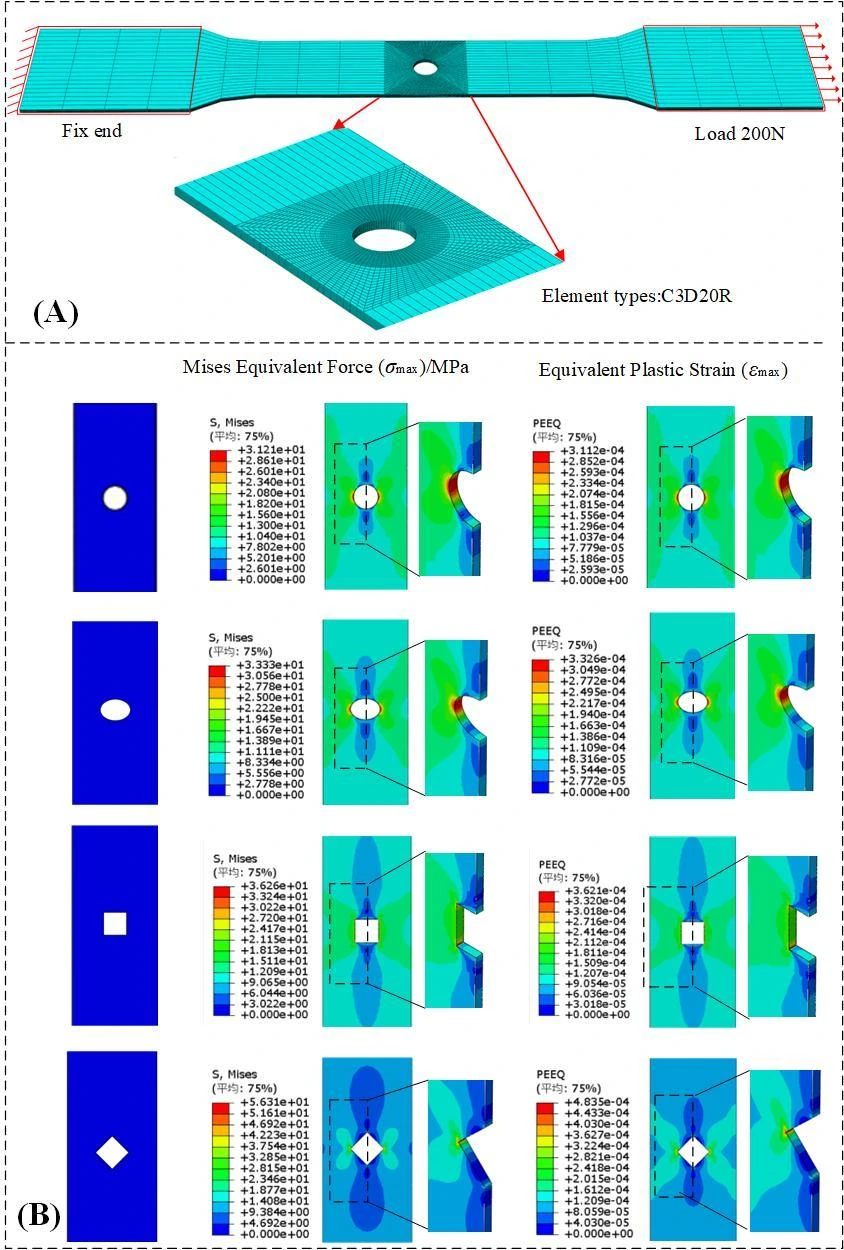
DC04 开孔钢板模型与不同孔形仿真结果查看完整图片 ↗

结构力学 / 参数化仿真

DC04 开孔钢板
应力集中研究

围绕不同孔形与尺寸开展参数化仿真,使用 MATLAB 构建应力集中系数预测模型。

  • MATLAB
  • 有限元分析
  • 参数化
研究进展

2024.11 — 2025.10 · 学生负责人

完成 4 类孔形、60 组参数化仿真,分析几何参数与应力集中之间的关系。

第一作者 SCI 论文 · 已发表 1 篇

学习与成长

My Journey

每一段经历,
都是下一步的起点。

从机械设计与仿真,到机器人应用开发,在学习与实践中逐步拓展自己的工程视角。

PythonUnity / C#SolidWorksABAQUSMATLAB

2026.07 — 至今 实习

北京若伴机器人科技有限公司

机械结构设计实习生

参与 PICO 遥操作软件开发与设备联调;使用 Python 接入睿尔曼控制盒,完成机械臂控制链路与头部相机连接调试,并承担连接件建模、出图与装配迭代。

2024.09 — 至今 硕士

北京工商大学

机械工程 · 2027 届

专业排名 3/37 · GPA 3.96
开展材料多尺度性能与结构力学相关研究。

2018.09 — 2024.06 本科

北京工业大学耿丹学院

机械设计制造及其自动化

专业排名 1/30 · GPA 4.05 · CET-6
北京市优秀毕业生(2024)· 北京市三好学生(2023)

2019.09 — 2021.09 服役

中国人民解放军海军某部队

担任卫生员,获“四有”优秀士兵(2021)。

LET'S CONNECT

有任何需要,
请联系我

欢迎交流机械设计、机械结构、机器人软件与设备集成相关工作机会。

youhan_apr14@163.com

TEL / WeChat 158 5377 3902

保持好奇,
认真做好每一次尝试。